Modulárne roboty s haptickou spätnou väzbou pre virtuálnu realitu a rehabilitáciu

Zdroj: EPFL News - Celia Luterbacher | 19. 6. 2025
Výskumníci z EPFL vyvinuli prispôsobiteľný mäkký robotický systém využívajúci stlačený vzduch na zmenu tvaru, vibrácie a iné haptické, čiže dotykové, spätné väzby v rôznych konfiguráciách. Toto zariadenie má veľký potenciál pre aplikácie vo virtuálnej realite, fyzickej terapii a rehabilitácii. Systém Digits umožňuje 16 rôznych konfigurácií, pričom každá je zložená z viacerých modulov spojených flexibilnými kĺbmi. Tieto kĺby sú ovládané vzduchovými vreckami, ktoré menia tvar a tuhosť modulov. Jamie Paik a jej tím predstavili dve konfigurácie - TangiGlove a TangiBall - demonštrujúce všestrannosť ich rámca. Cieľom je redefinovať interakciu človeka so strojom prostredníctvom prispôsobiteľných robotov.
Modulárne robotické systémy pre haptickú spätnú väzbu
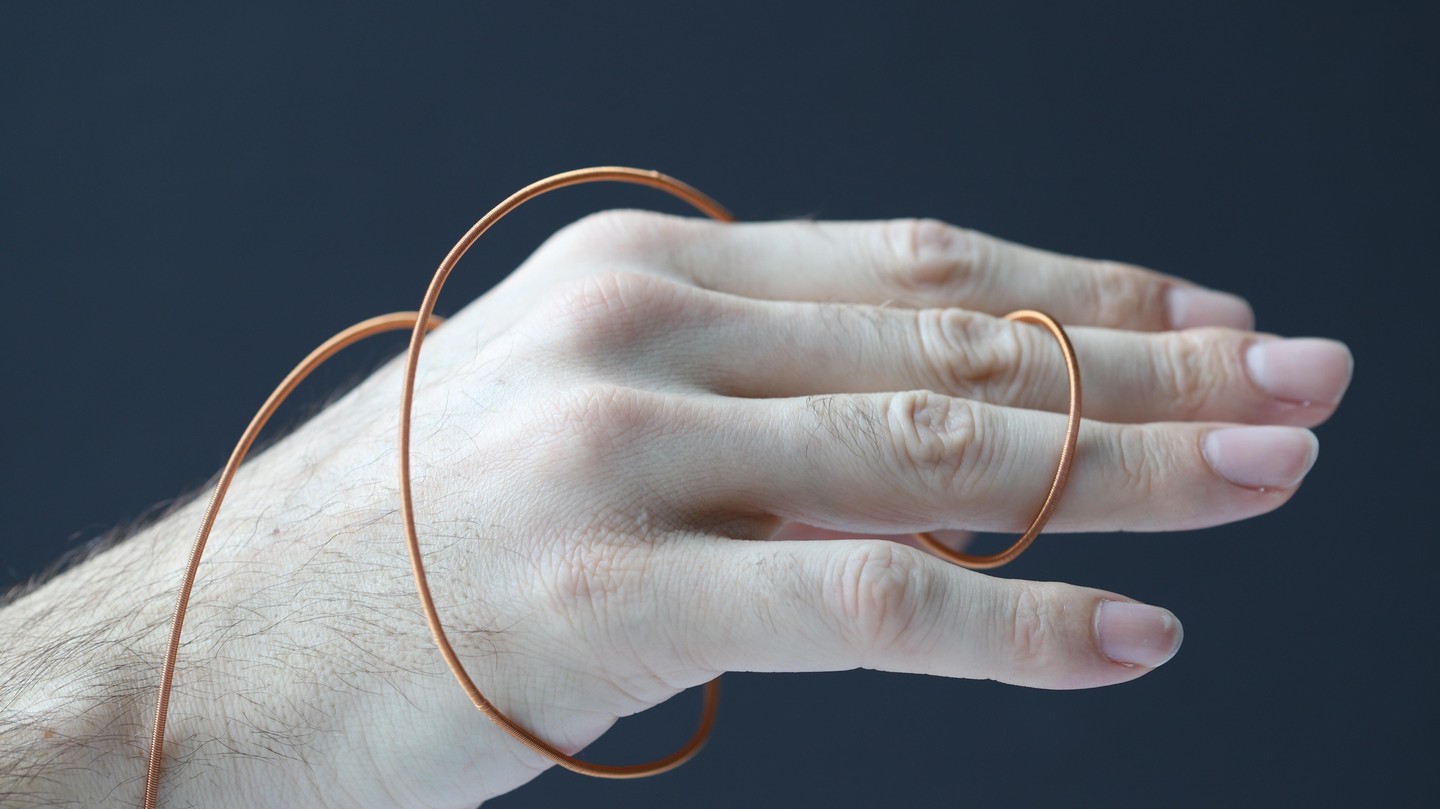
Na rozdiel od svojej všestrannosti a pomerne zložitej možnosti 16 konfigurácií je dizajn rámca Digits, vyvinutého v Reconfigurable Robotics Lab na EPFL, relatívne jednoduchý. Každá konfigurácia je zložená z viacerých modulov - alebo Digits - ktoré sú tvorené pevnými spojmi spojenými flexibilnými kĺbmi. Tieto kĺby sú ovládané stlačeným vzduchom, ktorý mení tvar a tuhosť modulov.
Všestrannosť a aplikácie
V nedávno publikovanej štúdii v Advanced Intelligent Systems vedúca laboratória Jamie Paik a jej tím predstavili dve konfigurácie Digits - nositeľný TangiGlove a ručný TangiBall - demonštrujúce všestrannosť ich rámca. "Haptické, alebo dotykové, rozhrania môžu zlepšiť zážitky z virtuálnej reality tým, že napodobňujú dotyk v reálnom svete a podporujú rehabilitáciu prostredníctvom interaktívnych systémov," vysvetľuje doktorand a prvý autor Serhat Demirtas.
Prispôsobiteľné haptické technológie
Vďaka svojmu modulárnemu dizajnu má rámec Digits potenciál pre širokú škálu aplikácií, vrátane progresívneho svalového tréningu a obnovy motoriky, ako aj rôznych konfigurácií pre haptické rozhrania vo virtuálnych prostrediach. Na rozdiel od iných ľudských zmyslov, ako je zrak a sluch, ktoré sú prevažne pasívne, vyžaduje zmysel pre dotyk zložité akcie, ako je trenie alebo uchopenie, na vnímanie textúry, teploty, hmotnosti, tvaru alebo tuhosti.
Zdroj
Autor pôvodného článku: Celia Luterbacher
Zdroj: EPFL News
Originál: https://actu.epfl.ch/news/soft-robot-modules-for-new-haptic-interactions-2
Preklad a úprava: Redakcia robotika24
Licencia: CC BY-SA 4.0
Inzercia
Tento článok bol pôvodne publikovaný na EPFL News. Preklad a úprava: Simona Hrušková, robotika24.