
Robot inšpirovaný perovitými hviezdicami pohybuje sa pod vodou
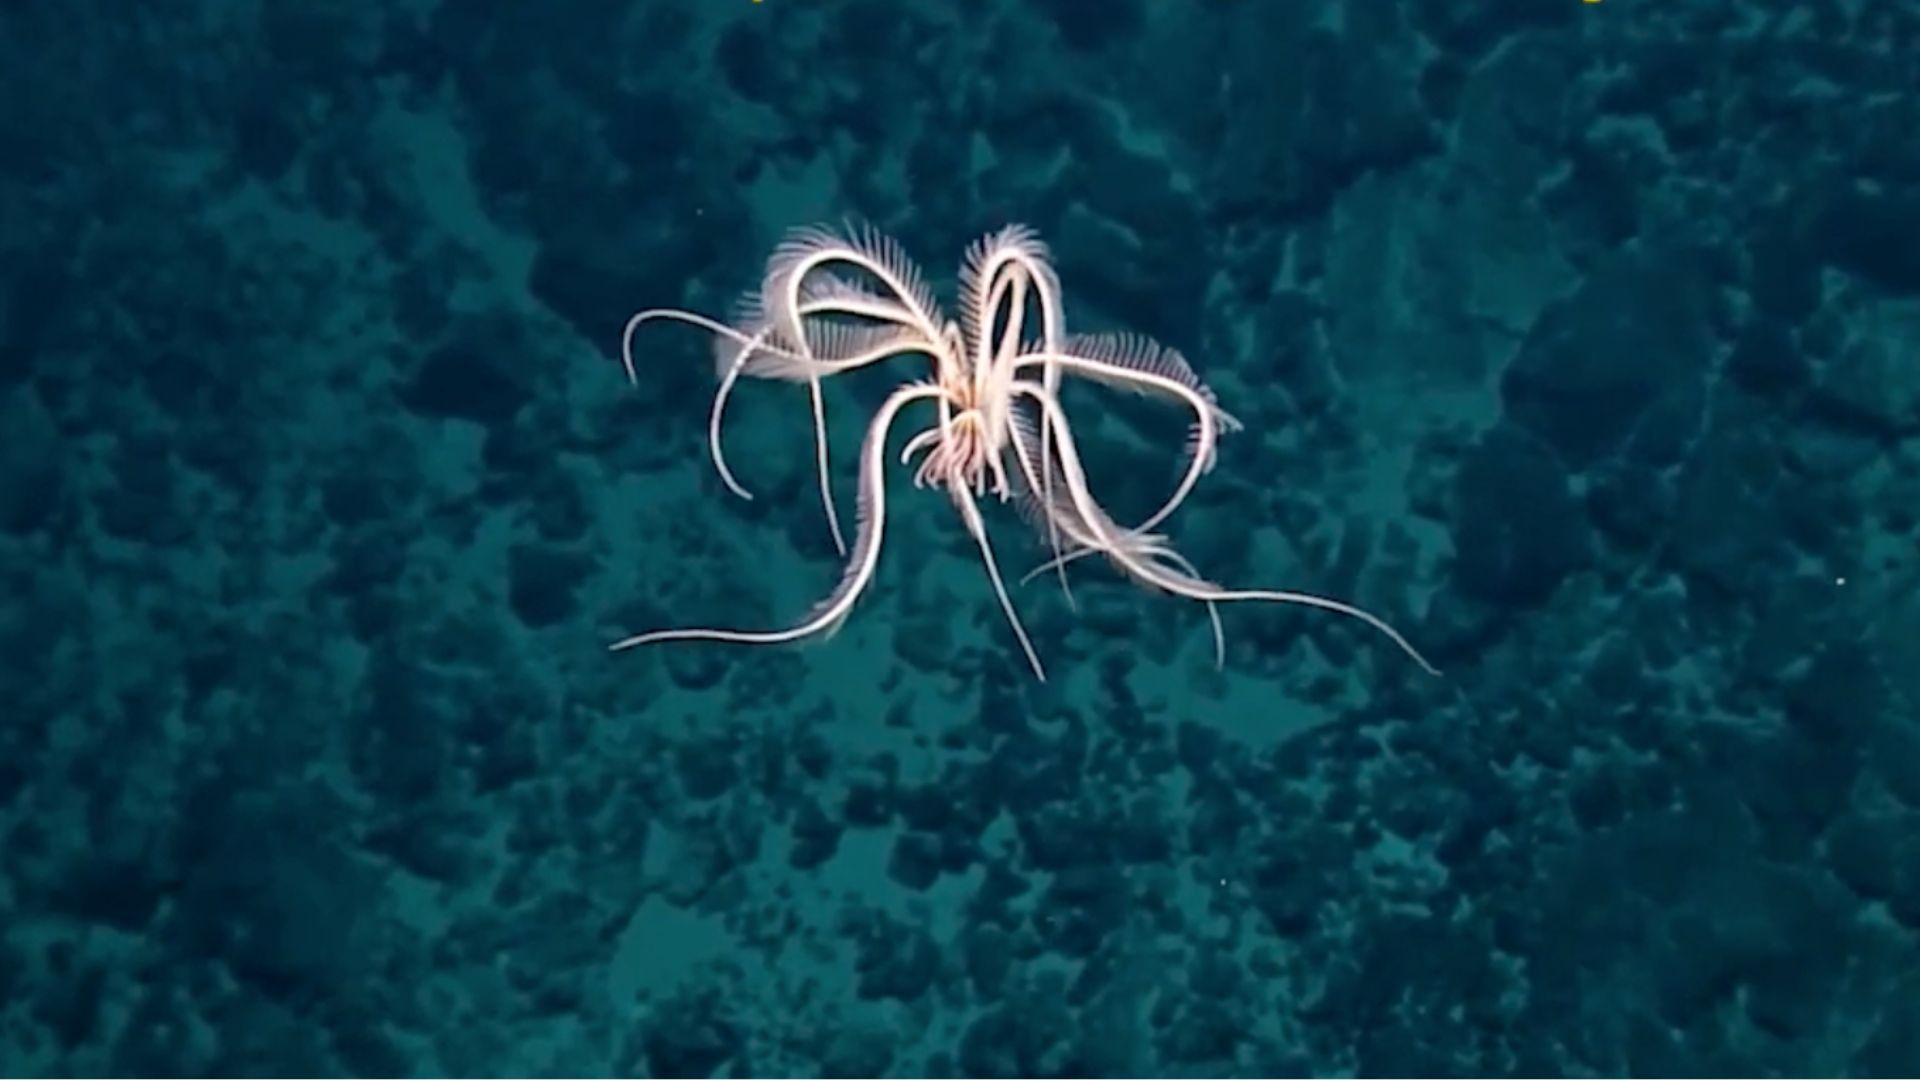
Zdroj: Interesting Engineering - Jijo Malayil | 8. 10. 2026
Vedci z North Carolina State University vyvinuli mäkkého podvodného robota inšpirovaného perovitými hviezdicami. Tento robot sa pohybuje v troch dimenziách pomocou len dvoch aktuátorov. Využíva mechanickú inteligenciu na zníženie potreby riadiacich vstupov.
Robot inšpirovaný perovitými hviezdicami
Vedci z North Carolina State University predstavili mäkkého podvodného robota, ktorý dokáže trojrozmerný pohyb s využitím len dvoch aktuátorov, čím znižuje mechanickú zložitosť bežne potrebnú pre takúto manévrovateľnosť. Robot je inšpirovaný perovitými hviezdicami, morskými bezstavovcami, ktoré sa dokážu pohybovať rôznymi smermi a vznášať sa koordináciou svojich končatín. Robot používa štyri elastické krídla usporiadané okolo centrálneho disku. Krídla sú monostabilné, čo znamená, že sa môžu ohýbať pod vplyvom aktuácie, ale prirodzene sa vracajú do pôvodnej polohy po odstránení sily. Tento mechanický dizajn umožňuje robotovi generovať rôzne typy pohybov bez potreby samostatného aktuátora pre každý smer.
Podľa tímu z NCSU systém využíva princíp "mechanickej inteligencie", kde fyzická štruktúra robota pomáha určovať jeho správanie a znižuje množstvo riadiacich vstupov potrebných od počítačov alebo ľudských operátorov. Konvenčné systémy schopné porovnateľného trojrozmerného pohybu by zvyčajne vyžadovali aspoň šesť aktuátorov.
"Jedným z fascinujúcich aspektov tejto práce je, že ukazuje, ako môžeme vytvárať robotické zariadenia s neuveriteľným rozsahom pohybu pomocou minimálneho počtu aktuátorov, využitím inteligentných dizajnových techník," povedal Jie Yin, hlavný autor štúdie a profesor mechanického a leteckého inžinierstva na NCSU.
Prepínanie režimov pohybu
Robotove dva aktuátory sú umiestnené v jeho centrálnom disku a ovládajú všetky štyri krídla. Keď sú oba aktuátory aktivované, krídla sa rýchlo sklopia nadol. Po vypnutí aktuátorov sa elastické krídla vrátia nahor. Rýchle opakovanie tohto cyklu spôsobí, že robot máva krídlami a pohybuje sa nahor vodou. Pri pomalšom mávaní krídel môže robot udržiavať svoju pozíciu a vznášať sa, čo výskumníci nazývajú "medúzový režim".
Rovnaký hardvér môže produkovať horizontálny pohyb zmenou spôsobu ovládania aktuátorov. Aktivácia len jedného aktuátora spôsobí, že krídlo sa bude trepotať ako chvostová plutva, tlačiac robota dopredu alebo dozadu. Výskumníci to označujú ako "rybí režim".
Robot sa môže tiež otáčať okolo svojej centrálnej osi. Rýchlym striedaním medzi dvoma aktuátormi výskumníci generujú asymetrické pohyby krídel, ktoré spôsobujú, že robot sa točí. Tento "rotorový režim" poskytuje smerovú kontrolu, umožňujúc robotovi riadiť sa pod vodou.
Tento článok bol pôvodne publikovaný na Interesting Engineering. Preklad a úprava: Simona Hrušková, robotika24.